机器人也有"GPT时刻"?王兴兴:最难的不是变聪明,而是对齐现实
宇树科技创始人王兴兴提出具身智能已迈过"GPT时刻",但核心挑战在于模型与物理世界的对齐。本文解析为何机器人领域会出现类似大语言模型的涌现拐点,以及普通人应如何看待这一技术跨越。

什么是机器人的"GPT时刻"?
在2026世界物理AI大会上,宇树科技创始人王兴兴提出了一个引人注目的判断:具身智能已经迈过了它的"GPT时刻"。
简单来说,"GPT时刻"指的是人工智能从"能听懂人话"进化到"具备通用理解能力"的那个临界点。对于机器人而言,这意味着它不再只是执行预设程序的机械臂,而是开始具备了处理陌生场景的通用性。王兴兴给出的具体指标是:在约80%的陌生场景中,通过语音或文字指令,机器人能够顺利完成约80%的主要任务。
通俗地讲,这就像一位刚入职的职场新人,虽然没干过你的具体工作,但凭借常识和逻辑,能搞定大部分基础事务。 这种能力的出现,标志着机器人从"专用工具"向"通用助手"迈出了关键一步。
为什么机器人会迎来"涌现"?
很多人好奇,为什么机器人领域会突然爆发类似大语言模型的"涌现能力"?
这与底层技术的复用密切相关。目前,大模型在规划、导航等方面已展现出较强能力。这些原本用于数字世界(如聊天、写代码)的技术,正在被迁移到物理世界中。当模型规模达到一定阈值,且数据量足够丰富时,机器人便可能表现出超出预期的泛化能力。
换个角度看,这并非魔法,而是数据与算力的必然结果。 正如王兴兴所言,随着GPT-6等前沿模型的发布,物理AI已经看到了被击穿的苗头。这种"击穿"意味着,过去需要针对每个场景单独编程的繁琐过程,正逐渐被通用的感知与决策模型所取代。
核心难点:模型与现实的"对齐"
尽管前景广阔,但王兴兴也指出了当前最大的挑战:AI模型的输入输出与真实机器人的对齐问题。
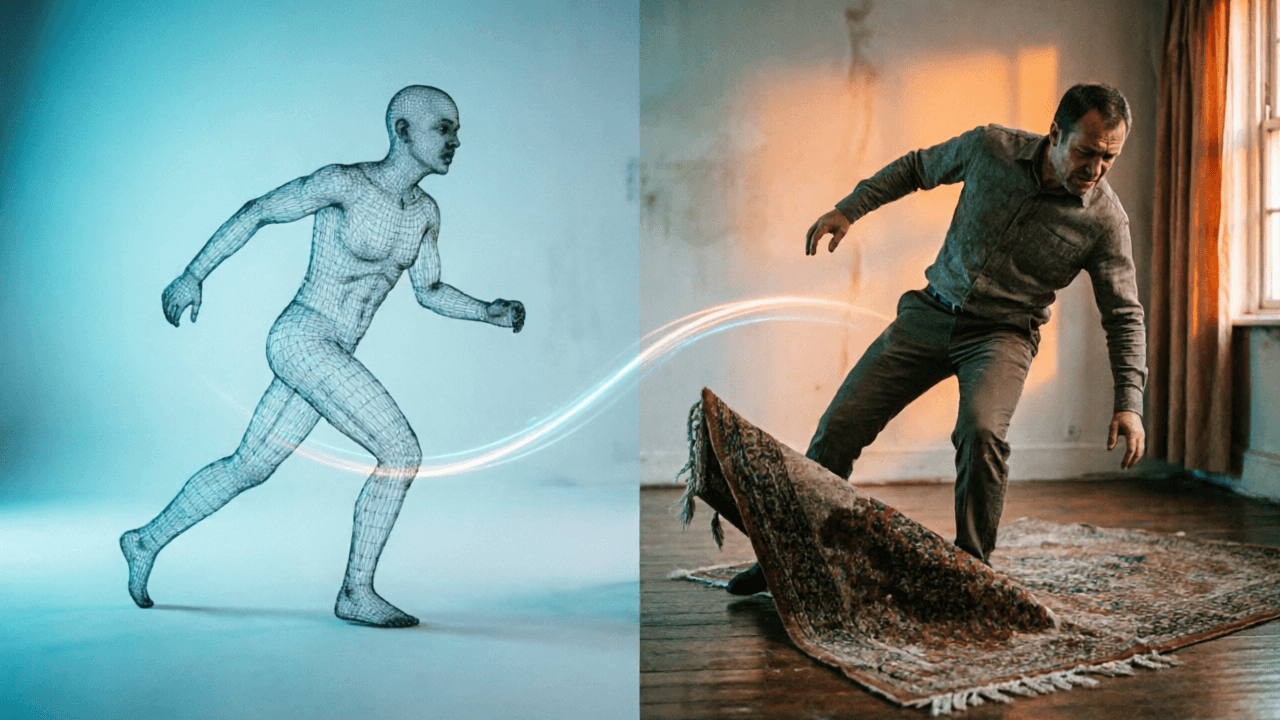
这是具身智能最棘手的部分。在数字世界里,如果模型说错了话,大不了重新生成;但在物理世界里,如果模型对重力、摩擦力或物体硬度的判断出现偏差,机器人可能会摔倒、撞墙甚至损坏物品。
这意味着,机器人不仅要"想"得对,还要"做"得稳。 这种对齐涉及复杂的传感器融合、实时控制以及环境不确定性处理。目前,全世界几乎所有人对AI的重视程度还不够,包括王兴兴自己。他预计,未来1-2年或2-3年内,这一对齐难题将是决定具身智能能否真正落地的关键瓶颈。
对普通人的影响与展望
这项技术与我们的生活有什么关系?
首先,服务机器人的普及速度可能远超预期。当机器人能在80%的陌生场景中完成任务时,它们将更容易进入家庭、医院等非结构化环境。其次,产业链正在快速扩张。据报道,宇树G1机器人已累计生产下线约1-2万台,而特斯拉CEO马斯克也预计明年年末有望实现Optimus对外交付。此外,国内具身智能芯片企业"辉羲智能"年内累计融资超25亿元,显示资本正在加速涌入这一赛道。
从行业趋势来看,具身智能的下半场竞争,不再是比谁更聪明,而是比谁更可靠。 可靠性是物理世界交互的底线,也是消费者信任的基础。
值得警惕的是,目前市场上关于机器人"全能"的宣传往往存在夸大成分。80%的成功率意味着仍有20%的失败风险,这在工业或家庭场景中可能需要人类介入。因此,短期内机器人更多是作为"辅助者"而非"替代者"存在。
总结与互动
具身智能的"GPT时刻"并非终点,而是起点。真正的挑战在于让虚拟的智能完美映射到粗糙的物理现实中。
可转发的一句话总结: 机器人跨过GPT时刻,难的不是变聪明,而是学会在真实世界里不摔跤。
留言互动: 如果家里有一台能完成80%家务的机器人,你最希望它先解决哪个具体问题?是洗碗、拖地,还是照顾宠物?欢迎分享你的优先级排序。